Dividir o barramento NMEA 2000: um truque simples com um interruptor
Esta página foi traduzida automaticamente. Ler o original (English)
A bordo do Merrimac temos muito equipamento NMEA 2000. O backbone percorre o barco de uma ponta à outra e serve umas duas dezenas de dispositivos físicos — computador e comandos do piloto automático, dois grandes plotters, ecrãs de instrumentos, o CPU H5000 Hercules, sensores de vento, profundidade, rumo e GPS, o AIS e o computador de bordo. Ao todo, ocupam cinquenta endereços no barramento.
Tanto equipamento num único cabo é maravilhoso quando funciona, e um martírio quando não funciona. Basta um nó a portar-se mal — um transceptor tagarela, um conector corroído, um aparelho que inunda o barramento — para degradar ou deitar abaixo tudo, e encontrar o culpado obriga a isolar os dispositivos um a um. E a Lei de Murphy decide quando isso acontece: não no cais num sábado de sol, mas no mar, à noite, com mau tempo, precisamente quando mais precisamos dos instrumentos e do piloto automático e quando a última coisa que nos apetece é andar enfiados em paióis com um multímetro.
Pensei muito nisto e acabei por chegar a um truque simples: dois interruptores de alavanca que me permitem dividir o backbone em metades independentes. Se surgir uma avaria algures no barramento, mudo um interruptor e continuo com a parte que ainda funciona — e, graças à posição dos interruptores, cada parte mantém pelo menos um ponto de comando: o computador de bordo, um plotter ou os comandos do piloto automático no cockpit.
A rede
Eis a disposição. O backbone vai da popa à proa em três segmentos, com os dois interruptores de isolamento entre eles. Cada coluna é uma derivação do backbone; os grupos da popa e da proa ligam a blocos de junção Actisense QNB-1. Alguns dispositivos estão ligados lateralmente por Ethernet ou NMEA 0183, em vez de terem derivação própria.
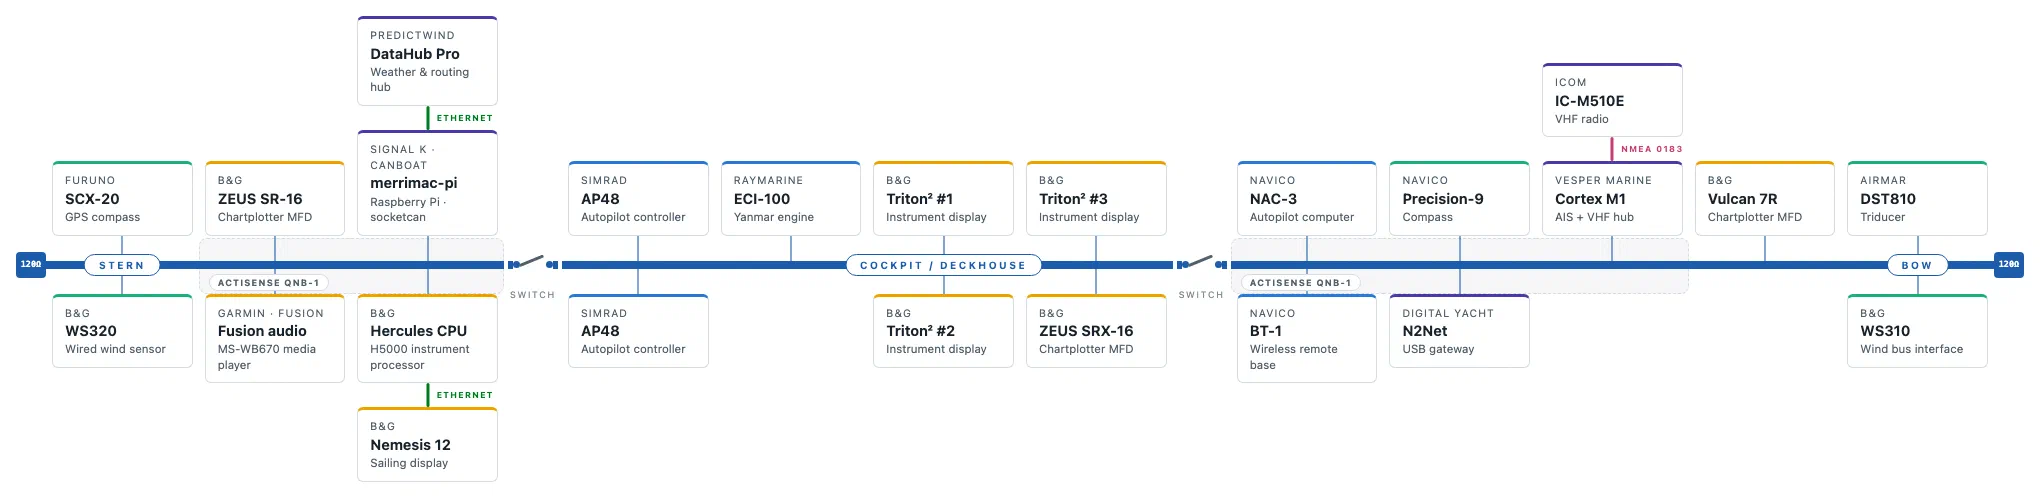
Os segmentos dividem as funções do barco de forma sensata. O segmento da popa tem o computador de bordo, um plotter ZEUS e o CPU Hercules. O segmento do cockpit/casota tem os comandos AP48 do piloto automático, os ecrãs Triton e o segundo ZEUS. O segmento da proa tem o computador NAC-3 do piloto automático, a agulha, o AIS e o resto. Seja qual for o segmento que sobreviva a uma avaria, continuo a ver dados e a conseguir governar o barco.
Porque não basta meter um interruptor no barramento
A ideia óbvia — um simples interruptor liga/desliga no backbone — não funciona. O NMEA 2000 é um barramento CAN, e um barramento CAN tem de ser terminado com uma resistência de 120 Ω em cada extremidade. Os dois terminadores estão nas extremidades do backbone. Corte-se o barramento algures a meio e ficamos com dois troços, cada um com um terminador numa ponta e nada na outra: reflexões de sinal, tramas de erro e, muito provavelmente, duas meias-redes mortas em vez de uma a funcionar. O interruptor tem de fazer mais do que abrir o circuito — tem de dar a cada metade um terminador decente na ponta acabada de cortar.
O truque: um interruptor DPDT e duas resistências
Afinal, um único interruptor de alavanca bipolar de duas posições (DPDT) e duas resistências de 120 Ω fazem o trabalho todo. Só se comutam os dois fios de dados — CAN-H e CAN-L. A alimentação (e a malha) pode passar diretamente, pelo que as duas metades se mantêm alimentadas faça o interruptor o que fizer. Ou, como é o caso no Merrimac: todas as partes têm a sua própria alimentação, para podermos reduzir o consumo e não “fritar” componentes avariados.
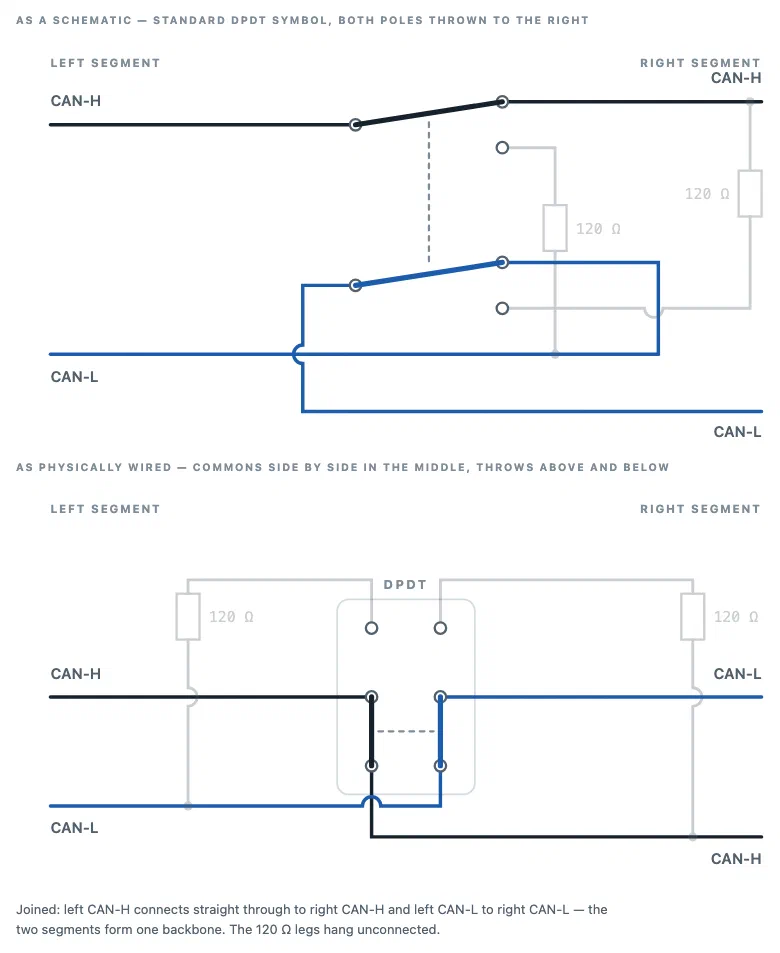
A parte engenhosa está na cablagem. O terminal comum do polo 1 é o CAN-H do lado esquerdo; o comum do polo 2 é o CAN-L do lado direito. Na posição normal, as lâminas acopladas ligam tudo diretamente:
Muda-se o interruptor e as duas lâminas passam para a outra posição. Agora o polo 1 liga o CAN-H esquerdo ao CAN-L esquerdo — através de uma das resistências de 120 Ω. E o polo 2 liga o CAN-H direito ao CAN-L direito através da outra. Por outras palavras: o barramento é cortado e, no mesmíssimo instante, cada ponta acabada de cortar recebe a sua própria resistência de terminação. As duas metades passam de imediato a ser barramentos CAN completos, bem terminados, a funcionar de forma independente:
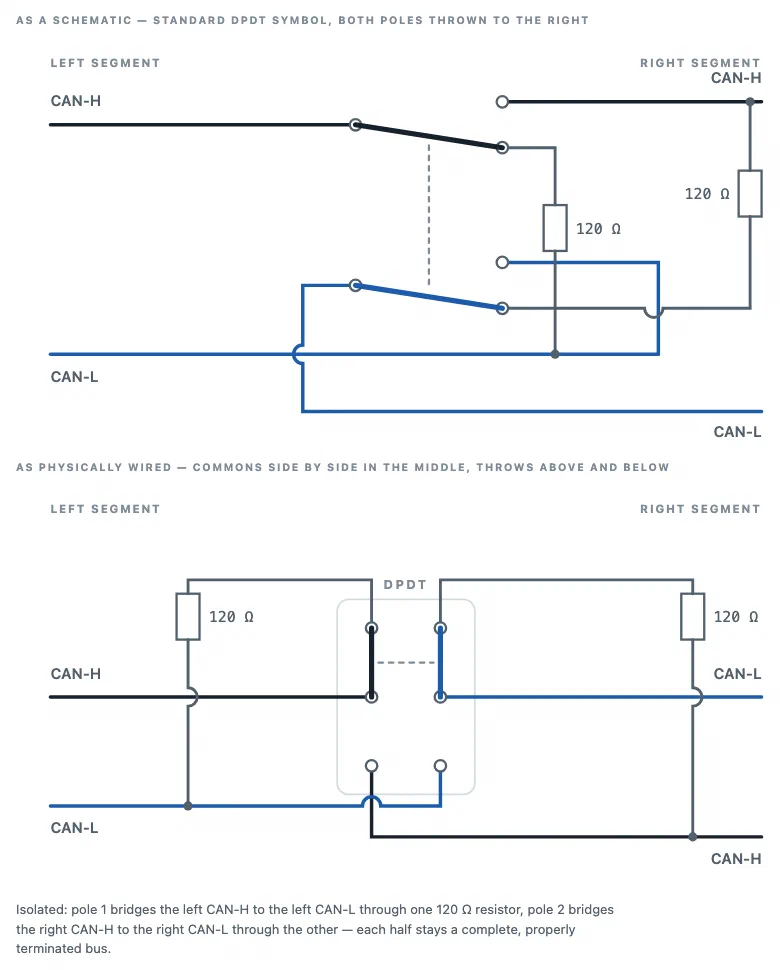
Porque é que um DPDT chega, quando parece haver quatro coisas para ligar? Porque cada posição precisa exatamente de duas ligações, e um condutor de cada lado pode servir de comum do interruptor: o CAN-H esquerdo participa em “ligar H esquerdo a H direito” e em “terminar o lado esquerdo”; o CAN-L direito participa em “ligar L esquerdo a L direito” e em “terminar o lado direito”. Atribuam-se esses dois condutores aos dois comuns e tudo se encaixa. Como bónus, a cablagem física fica arrumada: o fio de cada cabo chega ao terminal comum, no meio do interruptor, vindo diretamente do seu lado.
Na prática
Com dois destes isoladores posso dividir o backbone de três maneiras: desligar o segmento da popa, desligar o segmento da proa, ou ter os três unidos como normalmente. Procurar avarias no mar passa a ser uma pesquisa binária de duas manobras, no conforto da mesa de navegação: muda-se um interruptor — se o barramento que resta recuperar, a avaria está no lado que acabei de cortar. E até chegar ao cais para reparar como deve ser, os segmentos saudáveis continuam a funcionar, com um plotter ou os comandos do cockpit ainda ao serviço.
Total de peças: dois interruptores de alavanca e quatro resistências. Um seguro barato para uma noite escura e tempestuosa.
Comentários