Den NMEA-2000-Bus auftrennen: ein einfacher Schaltertrick
Diese Seite wurde maschinell übersetzt. Original lesen (English)
Auf Merrimac haben wir jede Menge NMEA-2000-Geräte an Bord. Das Backbone läuft über die ganze Länge des Schiffs und versorgt rund zwei Dutzend physische Geräte: Autopilot-Rechner und Bedienteile, zwei große Kartenplotter, Instrumentendisplays, die H5000-Hercules-CPU, Wind-, Tiefen-, Kurs- und GPS-Sensoren, AIS und den Bordcomputer. Zusammen belegen sie fünfzig Adressen auf dem Bus.
So viel Ausrüstung an einem Kabel ist wunderbar, solange es funktioniert, und eine Qual, wenn nicht. Ein einziger Knoten, der aus der Reihe tanzt (ein plappernder Transceiver, ein korrodierter Stecker, ein Gerät, das den Bus zumüllt), kann alles lahmlegen oder zum Absturz bringen, und um den Übeltäter zu finden, musst du ein Gerät nach dem anderen abklemmen. Wann das passiert, bestimmt Murphy: nicht am Steg an einem sonnigen Samstag, sondern auf See, nachts, bei schlechtem Wetter, genau dann, wenn du die Instrumente und den Autopiloten am dringendsten brauchst und mit einem Multimeter in die Backskisten zu kriechen das Letzte ist, worauf du Lust hast.
Ich habe lange darüber nachgegrübelt und bin schließlich bei einem einfachen Trick gelandet: zwei Kippschalter, mit denen ich das Backbone in unabhängige Teile auftrennen kann. Tritt irgendwo auf dem Bus ein Fehler auf, lege ich einen Schalter um und mache mit dem Teil weiter, der noch funktioniert. Und weil die Schalter genau da sitzen, wo sie sitzen, behält jeder Teil mindestens ein Bediengerät: den Bordcomputer, einen Kartenplotter oder die Autopilot-Bedienteile im Cockpit.
Das Netzwerk
Hier ist der Aufbau. Das Backbone verläuft in drei Segmenten vom Heck zum Bug, und die beiden Trennschalter sitzen dazwischen. Jede Spalte ist ein Drop-Kabel vom Backbone; die Gruppen am Heck und am Bug laufen auf Actisense-QNB-1-Verteilerblöcken zusammen. Ein paar Geräte hängen seitlich über Ethernet oder NMEA 0183 dran, statt ein eigenes Drop-Kabel zu haben.
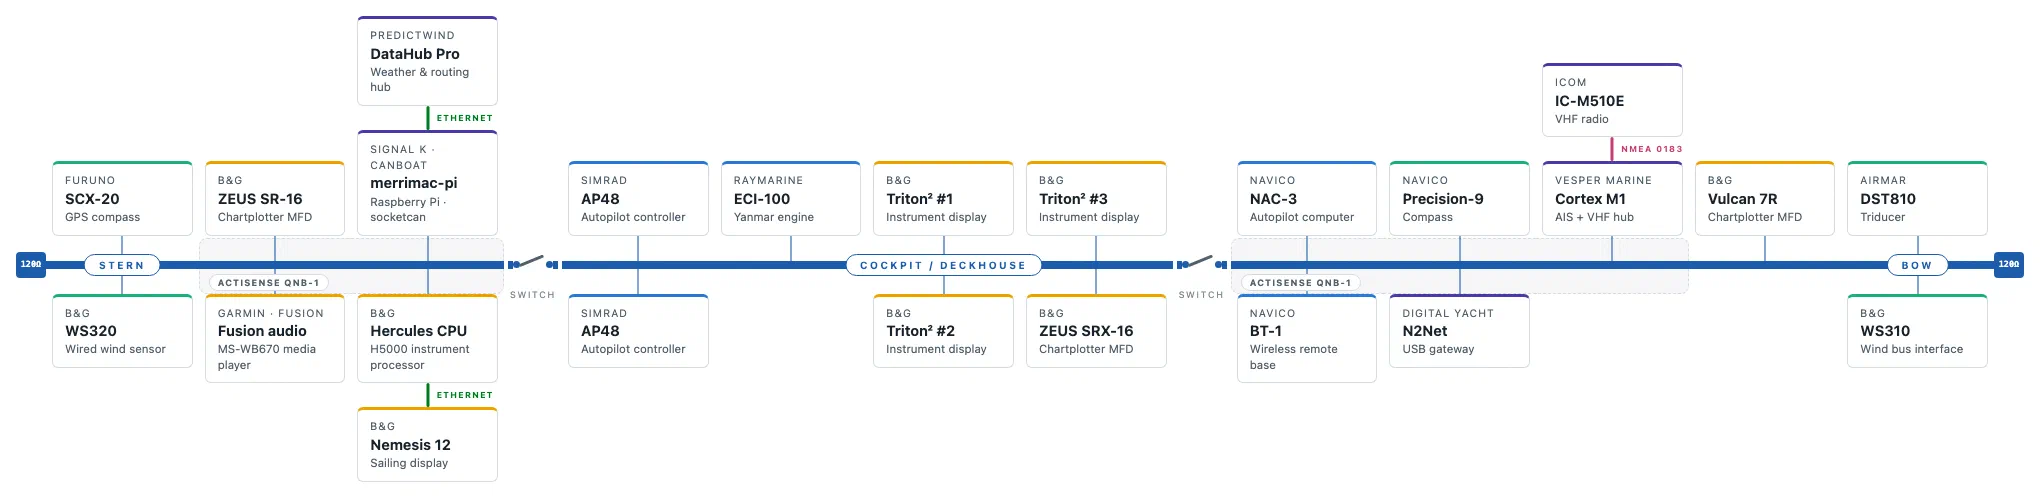
Die Segmente teilen die Aufgaben an Bord vernünftig auf. Im Hecksegment sitzen der Bordcomputer, ein ZEUS-Kartenplotter und die Hercules-CPU. Im Cockpit-/Deckshaussegment sitzen die AP48-Autopilot-Bedienteile, die Triton-Displays und der zweite ZEUS. Im Bugsegment sitzen der NAC-3-Autopilot-Rechner, der Kompass, das AIS und der Rest. Egal welches Segment einen Fehler überlebt: Ich sehe immer noch Daten und kann das Schiff steuern.
Warum du nicht einfach einen Schalter in den Bus setzen kannst
Die naheliegende Idee, ein simpler Ein/Aus-Schalter im Backbone, funktioniert nicht. NMEA 2000 ist ein CAN-Bus, und ein CAN-Bus muss an jedem Ende mit einem 120-Ω-Widerstand abgeschlossen sein. Die beiden Abschlusswiderstände sitzen an den äußersten Enden des Backbones. Trennst du den Bus irgendwo in der Mitte auf, bekommst du zwei Stummel, die jeweils an einem Ende einen Abschluss haben und am anderen nichts: Signalreflexionen, Error-Frames und womöglich zwei tote Halbnetze statt eines funktionierenden. Der Schalter muss also mehr tun, als nur den Stromkreis zu unterbrechen: Er muss jeder Hälfte am frisch getrennten Ende einen ordentlichen Abschluss verpassen.
Der Trick: ein Umschalter (DPDT) und zwei Widerstände
Es zeigt sich, dass ein einziger zweipoliger Umschalter (DPDT, double-pole double-throw) und zwei 120-Ω-Widerstände die ganze Arbeit erledigen. Geschaltet werden nur die beiden Datenleitungen, CAN-H und CAN-L. Versorgung (und Schirm) können einfach durchlaufen, sodass beide Hälften mit Strom versorgt bleiben, egal was der Schalter macht. Oder, wie auf Merrimac: Alle Teile haben ihre eigene Stromversorgung, so können wir den Verbrauch senken und Komponenten, die kaputt sind, nicht noch weiter „grillen“.
Der Clou steckt in der Verdrahtung. Der Mittelkontakt von Pol 1 ist CAN-H der linken Seite; der Mittelkontakt von Pol 2 ist CAN-L der rechten Seite. In der Normalstellung verbinden die gekoppelten Schaltkontakte alles direkt durch:
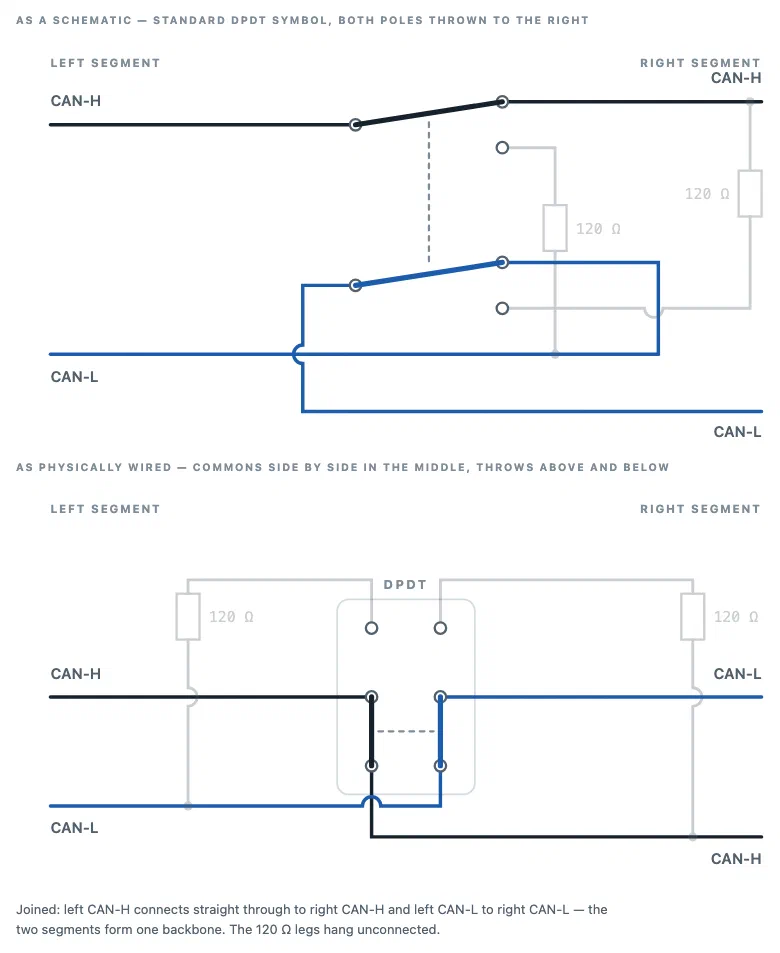
Legst du den Schalter um, schwenken beide Kontakte auf die andere Seite. Jetzt verbindet Pol 1 das linke CAN-H mit dem linken CAN-L, und zwar über einen der 120-Ω-Widerstände. Und Pol 2 verbindet das rechte CAN-H über den anderen Widerstand mit dem rechten CAN-L. Mit anderen Worten: Der Bus wird aufgetrennt, und im selben Moment bekommt jedes frisch getrennte Ende seinen eigenen Abschlusswiderstand. Beide Hälften sind sofort vollständige, korrekt abgeschlossene CAN-Busse, die unabhängig voneinander arbeiten:
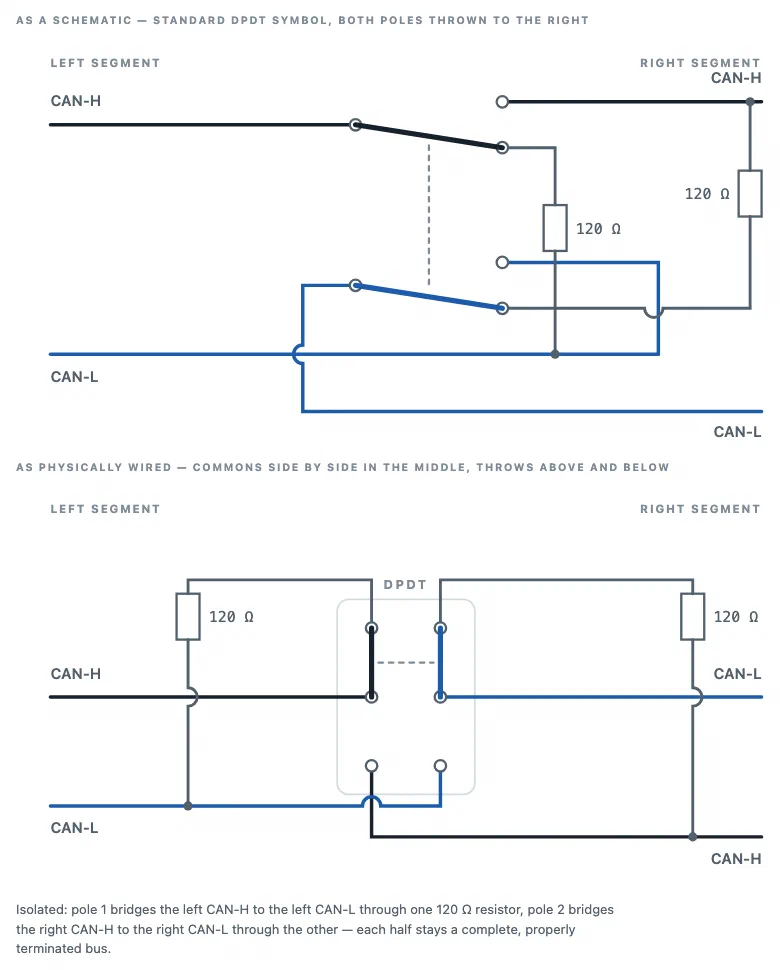
Warum reicht ein DPDT-Schalter, wenn es doch vier Dinge zu verbinden gibt? Weil in beiden Stellungen genau zwei Verbindungen nötig sind und auf jeder Seite eine Leitung als Mittelkontakt dienen kann: Das linke CAN-H ist sowohl an „linkes H mit rechtem H verbinden“ als auch an „linke Seite abschließen“ beteiligt; das rechte CAN-L sowohl an „linkes L mit rechtem L verbinden“ als auch an „rechte Seite abschließen“. Leg diese beiden Leitungen auf die beiden Mittelkontakte, und alles fügt sich zusammen. Als Bonus ist die Verdrahtung schön aufgeräumt: Die Ader jedes Kabels kommt direkt von ihrer eigenen Seite am Mittelkontakt des Schalters an.
In der Praxis
Mit zwei dieser Trennschalter kann ich das Backbone auf drei Arten aufteilen: Hecksegment abhängen, Bugsegment abhängen oder alle drei wie gewohnt verbunden lassen. Die Fehlersuche auf See wird so zu einer binären Suche mit zwei Handgriffen, ganz bequem vom Navitisch aus: Einen Schalter umlegen, und wenn sich der restliche Bus erholt, liegt der Fehler auf der Seite, die ich gerade abgetrennt habe. Und bis ich am Steg bin und das Ganze ordentlich reparieren kann, arbeiten die gesunden Segmente weiter, mit einem Kartenplotter oder den Cockpit-Bedienteilen im Einsatz.
Gesamte Teileliste: zwei Kippschalter und vier Widerstände. Eine günstige Versicherung für eine dunkle und stürmische Nacht.
Kommentare